DAVIS:面向人形机器人足球技能的纯深度端到端主动视觉框架
Jiakang Jin * , Yixiao Huo * , Pengyuan Wang * , Yinan Han * , Tingxuan Zhang , Zhuobing Zhao , Xuanxin Zhou , Zhangchen Ye , Enxuan Ruan , Yifei Bao , Jiankun Yang , Chenghao Sun , Wenhao Cui , Xiaoyu Tian † , Yiming Li †
* 共同第一作者 · † 通讯作者
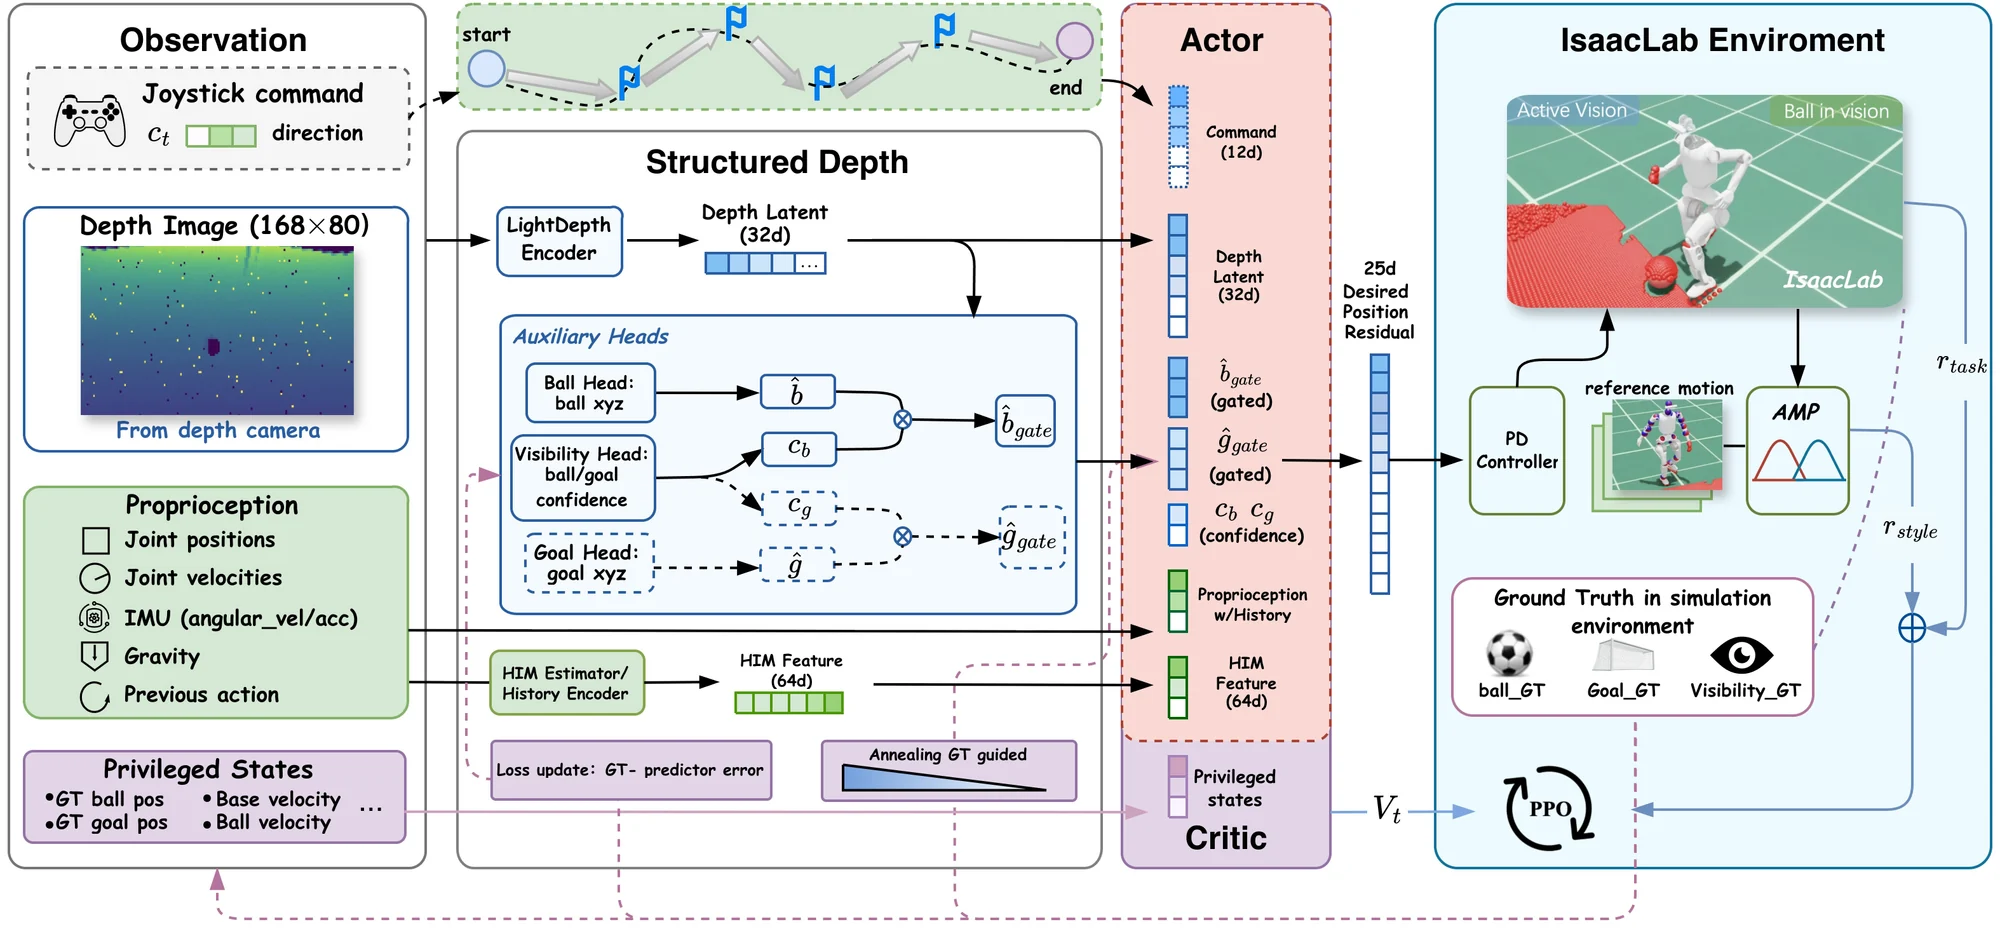
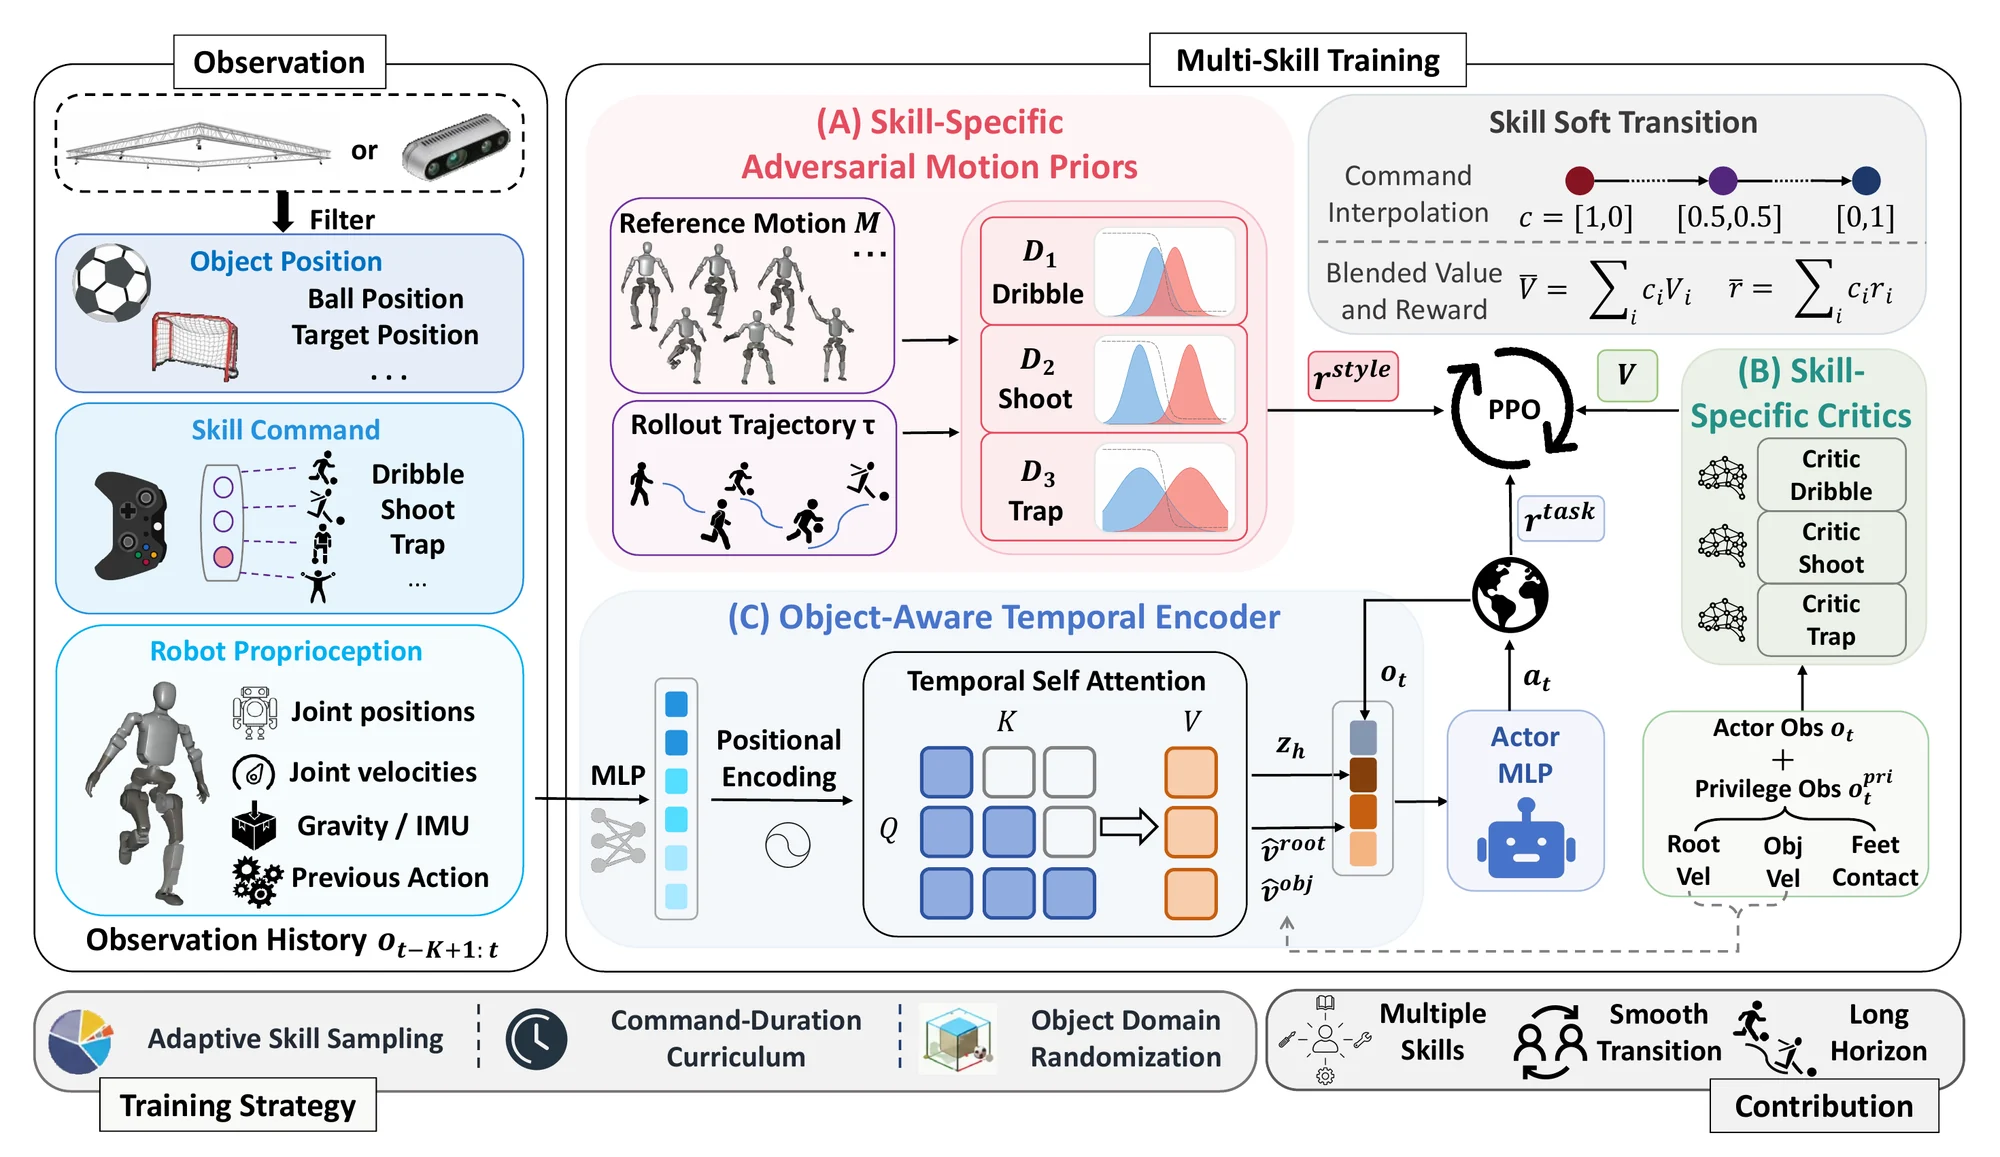
仅依赖单帧机载深度与本体历史感知,端到端输出 25 自由度的 PD 关节目标,并在 Noetix E1 真机部署。
arXiv:2609.28175